// Algorytm dwupompowej stacji ścieków
void Timer1s_Handler(void) {
  // Odczyt poziomu ze stacji hydrostatycznej 4-20mA (IR 10)
  uint16_t poziom_cm = *modbus.input_registers[IR_ANALOG1_INZ];
  uint16_t prog_zalaczenia = *modbus.holding_registers[REG_PROG_P1];

  // Zabezpieczenie przed suchobiegiem
  if (poziom_cm < POZIOM_SUCHOBIEG) {
    TurnOFF_Output(OUT_POMPA_1);
    TurnOFF_Output(OUT_POMPA_2);
    TurnOnBuzzerTime(500); // 500ms alarm
    return;
  }

  // Automatyczne załączanie pompy wiodącej
  if (poziom_cm >= prog_zalaczenia && !pompa_pracuje) {
    if (ostatnio_pracowala == 1) {
      TurnON_Output(OUT_POMPA_2);
      ostatnio_pracowala = 2;
    } else {
      TurnON_Output(OUT_POMPA_1);
      ostatnio_pracowala = 1;
    }
  }
}
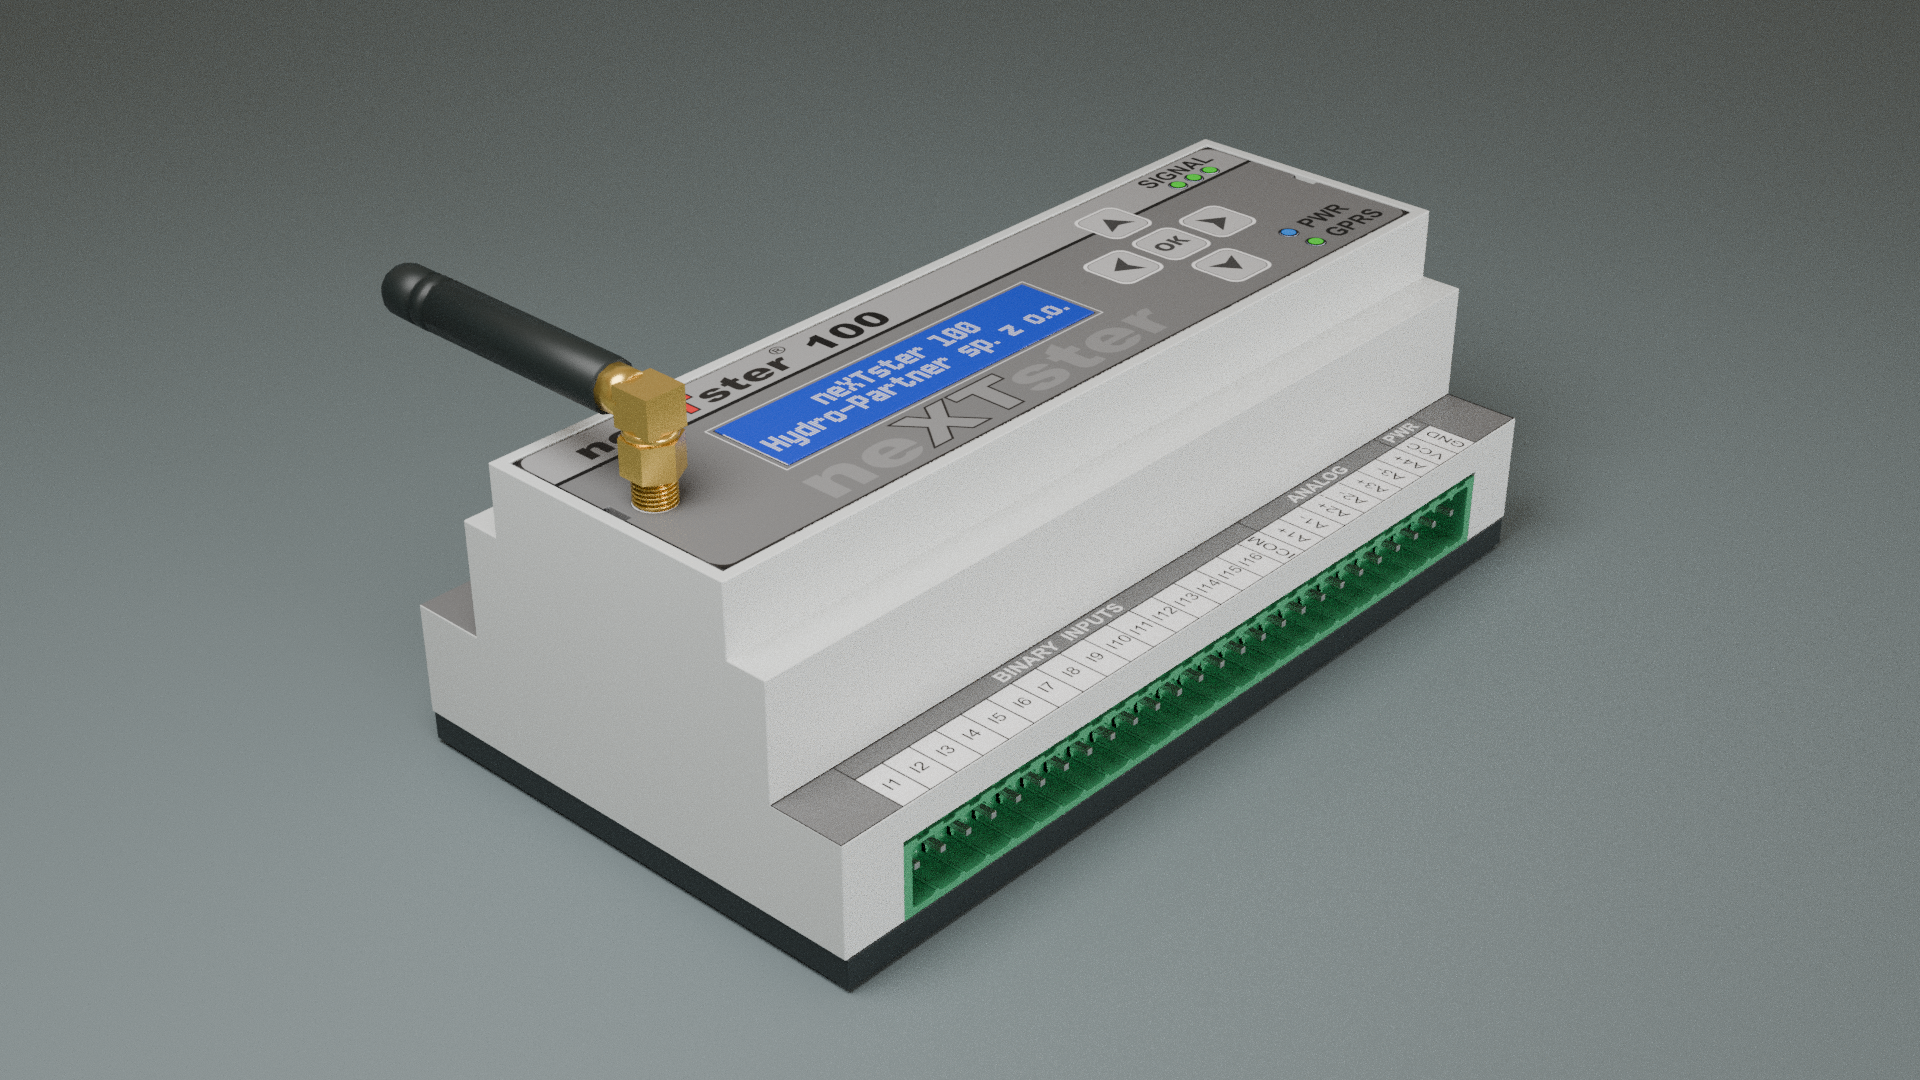
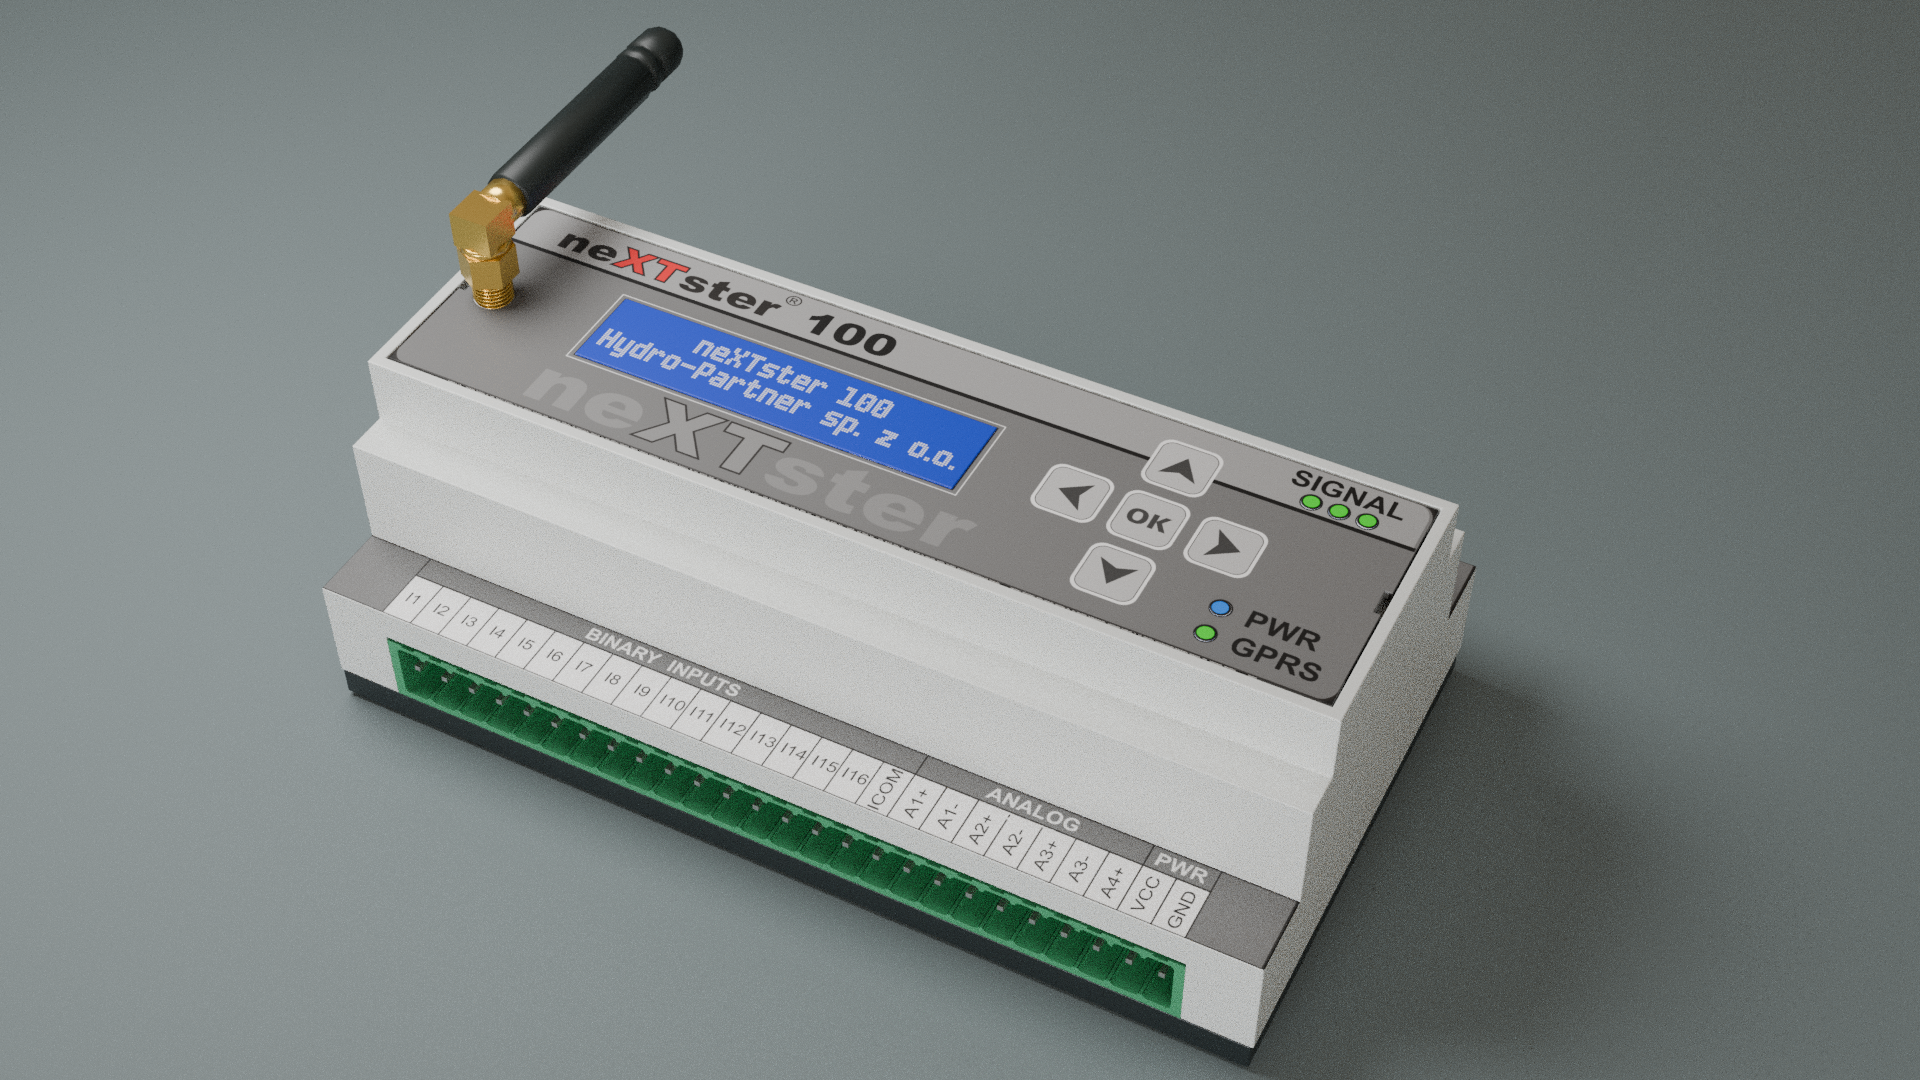
// Konfiguracja startowa sterownika neXTster100
void Setup(void) {
  // P0: Dedykowany do modemu GPRS/GSM (115200 8E1)
  UartConfig(P0, 115200, UART_PARITY_EVEN, UART_STOPBITS_1);

  // P1: Panel dotykowy HMI DWIN (19200 8N1)
  UartConfig(P1, 19200, UART_PARITY_NONE, UART_STOPBITS_1);

  // P2: Zapasowy port RS232 (19200 8N1)
  UartConfig(P2, 19200, UART_PARITY_NONE, UART_STOPBITS_1);

  // P3: Magistrala RS485 Modbus RTU (19200 8N1)
  UartConfig(P3, 19200, UART_PARITY_NONE, UART_STOPBITS_1);

  // Ustawienie domyślnego adresu Modbus ID: 5
  ModbusSetDeviceId(P0, MODBUS_ID_DEFAULT);
  ModbusSetDeviceId(P1, MODBUS_ID_DEFAULT);
  ModbusSetDeviceId(P2, MODBUS_ID_DEFAULT);
  ModbusSetDeviceId(P3, MODBUS_ID_DEFAULT);
}
// Cykliczna aktualizacja parametrów telemetrycznych
void Timer100ms_Handler(void) {
  // Przepisanie stanu 16 wejść cyfrowych do rejestru Modbus IR 0
  *modbus.input_registers[IR_INPUTS] = OdczytajWejsciaCyfrowe();

  // Przepisanie stanu 16 wyjść cyfrowych do IR 1
  *modbus.input_registers[IR_OUTPUTS] = PobierzStanWyjsc();

  // Rejestracja czujników środowiskowych szafy sterowniczej
  *modbus.input_registers[IR_TEMP] = PobierzTempWewn();
  *modbus.input_registers[IR_PRESSURE] = PobierzCisnienieAtmo();
  *modbus.input_registers[IR_HUMINIDITY] = PobierzWilgotnosc();
}